
首页 > 行业 关节振动 10 g,IMU 的姿态靠什么不漂
关节振动 10 g,IMU 的姿态靠什么不漂
一台人形机器人的惯性测量单元在静止台上标到 0.1 度,走起来姿态摆 5.8 度。零偏标定没有错,错在振动被器件非线性整流成了直流偏置,姿态解算把这份假加速度当成了重力方向。偏置按振幅平方长,滤波滤不掉。
一句话答案振动经加速度计的二次非线性整流成直流偏置,偏置正比于振幅平方,只能靠减振、换器件档位或双单元反相抵消压下去。
静止标得准,走起来就摆
惯性测量单元(Inertial Measurement Unit,IMU)出厂标定在静止台上完成,六面法把零偏压到 0.1 度以内。同一颗器件装到膝关节上,机器一走,姿态角在 5.8 度范围内来回摆。静止时没有任何异常,一加振动就出现,说明问题不在零偏。
振动整流误差(Vibration Rectification Error,VRE)是指振动输入经器件非线性转换成直流偏置的现象。它输出的是一条平直的偏置,与振动频率无关,姿态解算无法把它和真实的倾角区分开。
振动整流误差在 2023 年被测到与频率相关,到 2026 年仍然不进多数选型表的参数栏。
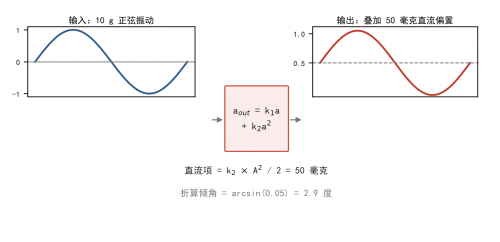
加速度计的传递特性写成 a_out = k1·a + k2·a²,k1 是标度因数,k2 是二次非线性。输入正弦振动 a = A·sin(ωt),平方项展开后出现一个与时间无关的分量。
这个直流分量等于 k2·A²/2。振幅翻倍,偏置涨四倍,与其他参数无关。
公开测量还给出一条更细的结论:二次非线性系数本身随振动频率变化,但当激励的位移振幅保持不变时,整流出来的偏置并不变。原因是位移到电学输出的转换链路里几个环节的频率响应互相补偿。对选型的含义很直接,标定要按加速度幅值分档做,不必按频率分档,一组曲线能覆盖整个步态频段。
按公开参数测算:k1 取 1000 毫克每 g,k2 取 1 毫克每 g 平方(相当于 0.1% 每 g),膝关节冲击取 10 g、200 Hz,直流偏置算出 0.5 × 1 × 100 = 50 毫克。
50 毫克折算成倾角是 arcsin(0.05) = 2.9 度。加速度计在姿态融合里负责修倾角,这 2.9 度会被持续注入,行走时的姿态摆动幅度正好是它的两倍,5.8 度。
图 1 正弦振动经二次非线性整流成直流偏置(自行绘制,为原理示意,非原文原图复制)
陀螺的振动误差走另一条路。线性 g 敏感度让输出角速度跟着振动摆,积分回去只是有限的角度抖动,不产生漂移。
真正贡献漂移的是 g² 敏感度,单位是度每秒每 g 平方。按公开手册的典型值 0.001 计,10 g 振动整流出 0.5 × 0.001 × 100 = 0.05 度每秒的等效零偏,一分钟累积 3 度。
两个来源叠在一起:陀螺给漂移速率,加速度计给倾角偏置,融合算法把两者都当成真值。这也是为什么单纯加长标定时间没有用,偏差不在零偏项里。
膝关节外壳的一阶模态通常落在 150 到 250 Hz,步态冲击的谐波正好压在这条线上,结构放大 3 到 5 倍。设计输入按 10 g 计算,传到器件敏感轴上的峰值可能已经 30 g,偏置按平方涨到 9 倍,2.9 度变成 26 度。这条放大在零件图上没有标注,只能靠整机实测拿到。
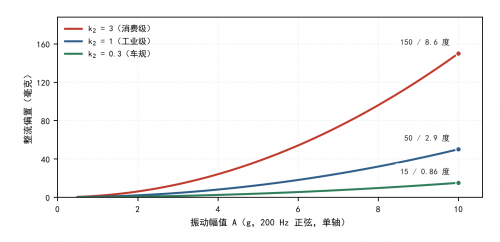
图 2 三种二次非线性档位下,偏置随振动幅值的平方增长(自行绘制,据公开参数测算重绘,非原文原图复制)
IMU 方案(10 g、200 Hz 振动) 量程噪声密度二次非线性(毫克每 g 平方) 等效偏置(毫克) 倾角偏差(度) 判定(优于 1 度为可用) 消费级六轴 ±16 g 60 微克每根号赫兹 3 150 8.6 不可用工业级六轴 ±16 g 30 微克每根号赫兹 1 50 2.9 临界,需补偿车规六轴 ±24 g 45 微克每根号赫兹 0.3 15 0.86 可用工业级加橡胶减振(传至器件 3 g) ±16 g 30 微克每根号赫兹 1 4.5 0.26 可用,低频相位滞后双单元反相安装(抵消九成) ±16 g 30 微克每根号赫兹 0.1 5.0 0.29 可用,成本翻倍
表注:偏置按 k2·A²/2 折算,倾角按 arcsin(偏置/1000 毫克) 折算,口径是 10 g 峰值、200 Hz 正弦、25 摄氏度、单轴敏感方向。
失效场景:标定台通过,整机抖动
现象是 IMU 在振动台上按六面法标定全部合格,装到整机上行走时姿态抖,摆幅随步态频率变化。
原因是标定只覆盖了静态重力输入,振动下的偏置没有进入补偿表。器件手册给的二次非线性是上限值,实际批次分布能差三倍。
处置是在整机上做步态扫频,把偏置拟合成振幅平方的函数写进补偿表,同时在结构上把 IMU 从关节端挪到骨盆或胸腔,振动量级从 10 g 降到 2 g,偏置按平方降到 1/25。
偏置不只有振动这一项。零偏的温度系数按 0.1 毫克每摄氏度计,膝关节从 25 摄氏度升到 55 摄氏度,热零偏只有 3 毫克,比 50 毫克的振动偏置小一个量级。两者的差别在于可标定性:热零偏随温度单调,一条曲线能覆盖;振动偏置随振幅平方变,振幅又随步态、地面、负载变,无法用单条曲线覆盖。选型时先压振动项,热项留到软件里补。
独到分析:低通滤波在这件事上无效
给加速度计加低通滤波是行业里最常见的处置,方向错了。整流产物是直流,落在任何低通滤波器的通带里,把截止频率压到 5 Hz 也去不掉这 50 毫克。滤波真正能处理的是振动本身,前提是振动频率高于滤波器截止频率,而步态冲击的主分量在 100 到 300 Hz,靠滤波把 10 g 压到 1 g 需要 20 dB 以上的衰减,代价是倾角环路的相位滞后从 2 毫秒涨到 32 毫秒,姿态在快速转身时反而更晃。这条判断的边界在振动频率:当振动低于 20 Hz(例如云台或车载平台),低通确实能同时压掉振动和整流产物,那时滤波是第一选择。人形机器人的关节冲击不在这个区间。
选型:膝关节 IMU 走一遍
按以下约束走一遍选型:安装位置在膝关节外侧、冲击峰值 10 g、振动主频 200 Hz、采样率 1 kHz、姿态精度要求优于 1 度、噪声密度不高于 50 微克每根号赫兹、单颗成本不超过 80 元、安装空间 20 毫米见方。
候选三个:工业级六轴、车规六轴、工业级加橡胶减振。三者的偏置与倾角偏差都在上表里,不另起一套数。
工业级方案的噪声最好,30 微克每根号赫兹对应 0.017 度的静态分辨率,但 2.9 度的振动偏差要靠软件补偿,补偿表得按每个批次的实测 k2 重写,产线工序多一道。车规方案偏置 15 毫克、偏差 0.86 度,直接落进要求里,代价是噪声密度 45 微克、静态分辨率掉到 0.026 度,对慢速对准够用,对精细装配不够。
双单元反相安装的方案在实验室里验证过,两颗器件的二次非线性方向相反,串联后残余只有单颗的一成,倾角偏差 0.29 度。没有选它,原因在产线与空间:两颗器件要保证敏感轴平行度优于 0.5 度,装配夹具成本翻倍,膝关节外侧 20 毫米见方的空间也塞不下。
选定车规六轴加橡胶减振垫,减振后传至器件的振动按 3 g 计,偏置降到 4.5 毫克,倾角偏差 0.26 度,留出十倍余量。橡胶垫的硬度取 40 邵氏 A,厚度 3 毫米,一阶固有频率落在 35 Hz,避开步态主频。
代价与风险写清楚:减振垫在 35 Hz 以下引入相位滞后,姿态环路的带宽要从 50 Hz 压到 20 Hz,快速摆腿时的姿态跟随慢一拍;橡胶在低温下变硬,零下 10 度时固有频率上移四成,减振效果打七折,得按低温工况复核;车规器件的封装比工业级大 3 毫米,膝关节外壳要改一版。
如果关节冲击超过 6 g 且姿态精度要求优于 1 度,就选二次非线性不高于 0.3 毫克每 g 平方的档位并加装 35 Hz 减振垫,代价是姿态环路带宽压到 20 Hz、静态分辨率降到 0.03 度。
一句话振动不会让 IMU 变吵,它会让 IMU 变偏,偏多少由振幅的平方决定。
文献依据:Micromachines,2023 年,第 15 卷第 1 期,文章号 65
文献标题:Analysis of the Frequency-Dependent Vibration Rectification Error in Area-Variation-Based Capacitive MEMS Accelerometers
作者:Shaolin Zhang、Zhi Li、Qiu Wang、Yuanxia Yang、Yongzhen Wang、Wen He、Jinquan Liu、Liangcheng Tu、Huafeng Liu
期刊卷期:Micromachines,第 15 卷,第 1 期,文章号 65,2023 年 12 月
DOI:10.3390/mi15010065
配图说明:图 1 为原理示意,图 2 据公开参数测算重绘,两张均为自行绘制,非原文原图复制
改动声明:基于开放获取文献的独立解读,标题、结构、行文、表格、案例与配图为原创
责任编辑:
文章来源:http://www.xinwulian.net/industry/2026/1113/4315.shtml