关节
-
关节振动 10 g,IMU 的姿态靠什么不漂
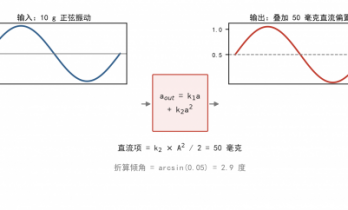
一台人形机器人的惯性测量单元在静止台上标到 0.1 度,走起来姿态摆 5.8 度。零偏标定没有错,错在振动被器件非线性整流成了直流偏置,姿态解算把这份假加速度当成了重力方向。偏置按振幅平方长,滤波滤不掉。 一句话答案振动经加速度计…
一台人形机器人的惯性测量单元在静止台上标到 0.1 度,走起来姿态摆 5.8 度。零偏标定没有错,错在振动被器件非线性整流成了直流偏置,姿态解算把这份假加速度当成了重力方向。偏置按振幅平方长,滤波滤不掉。 一句话答案振动经加速度计…